
Roboter-Integrationslösungen
Komponenten für die einfache und präzise Integration von Robotersystemen und Produktionsautomatisierung.
One-Touch Werkzeugwechselsysteme
Schneller und sicherer Werkzeugwechsel für Roboter. Steigert die Effizienz der automatisierten Produktion ohne Werkzeug.
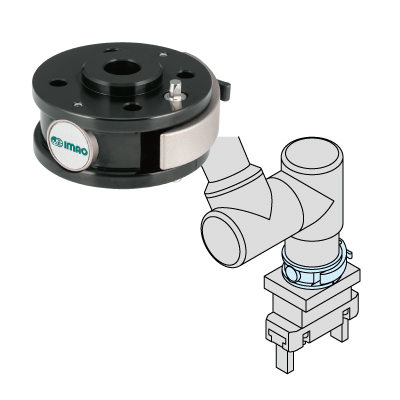
Spannzapfen für QRMTC
Spannzapfen für IMAO Roboter-Werkzeugwechselsysteme.
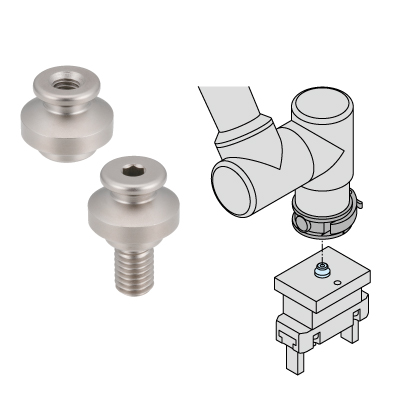
QMCF MotionAct Greiferfinger-Wechselsysteme
Das Greiferfinger-Wechselsystem MotionAct QMCF wechselt die Greiferfinger eines Roboters allein durch die Armbewegung, ohne Bediener. Der QMCF-Grundkörper wird in den Greiferfinger geschraubt; am Greifer sitzen der Spannzapfen QMCFC und ein Stützbolzen QMCFS, auf der Ablageplatte zwei Haltebolzen QMCFE. Der Roboter führt den Spannzapfen in den Grundkörper ein, vier Kugeln verriegeln ihn selbsttätig und der Finger ist gespannt; beim Ablegen greifen die Haltebolzen in die Ringnut des Grundkörpers und der Roboter zieht den Finger einfach ab. Komplett aus Edelstahl, temperaturbeständig bis 180 °C. Zapfen, Bolzen und Montageplatten finden Sie in den folgenden Kategorien.
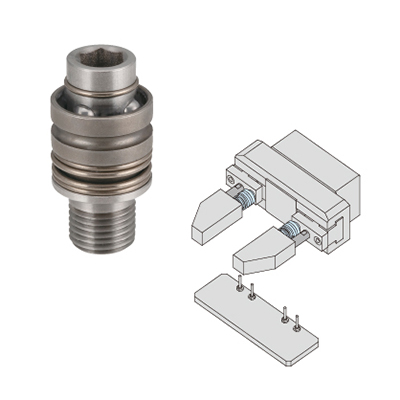
Spannzapfen für QMCF
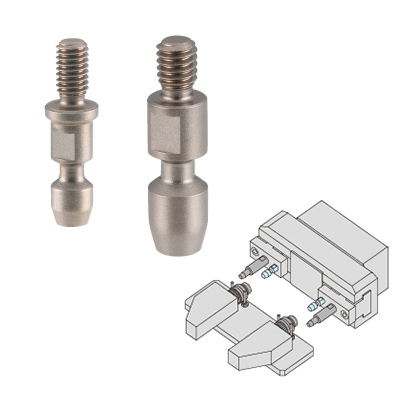
Die Spannzapfen QMCFC sind das Gegenstück zum Greiferfinger-Wechselsystem QMCF. Sie werden in die Montageplatte an der Greiferbacke geschraubt; führt der Roboter den Zapfen in den QMCF-Grundkörper ein, verriegeln ihn vier Kugeln und ziehen den Finger zum Greifer. Zu jeder QMCF-Baugröße gehört ein Zapfen. Ausscheidungsgehärteter Edelstahl SUS630, Farbunterschiede durch die Härtung beeinträchtigen die Funktion nicht.
Stützbolzen für QMCF
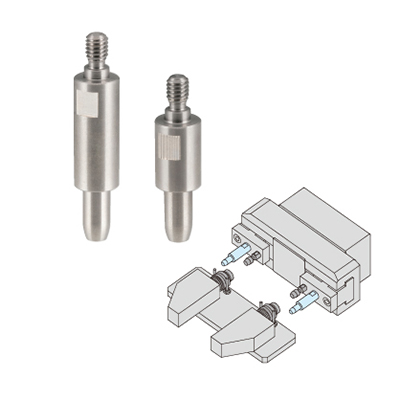
Die Stützbolzen QMCFS werden neben dem Spannzapfen QMCFC in die Montageplatte geschraubt und greifen in den Greiferfinger. Sie halten den Finger in Position und nehmen die Last auf. Mit einem Stützbolzen beträgt die Wiederholgenauigkeit ±0,2 mm, mit zwei ±0,03 mm. Für jede QMCF-Baugröße gibt es zwei Höhen. Edelstahl SUS303.
|
Bestellnummer | Beschreibung | Serie | Gewinde | Durchmesser D1 (mm) | Höhe H (mm) | Preis ohne MwSt. | Lager | Aktion |
|---|---|---|---|---|---|---|---|---|---|
| QMCFS0411-0310-SUS | Kurz, Edelstahl | 0411 | M3×0,5 | 4 | 10 | 18,04 € | 3 Tage | ||
| QMCFS0411-0315-SUS | Lang, Edelstahl | 0411 | M3×0,5 | 4 | 15 | 18,04 € | 3 Tage | ||
| QMCFS0615-0412-SUS | Kurz, Edelstahl | 0615 | M4×0,7 | 5 | 12 | 19,60 € | 3 Tage | ||
| QMCFS0615-0420-SUS | Lang, Edelstahl | 0615 | M4×0,7 | 5 | 20 | 19,60 € | 3 Tage |
Haltebolzen für QMCF
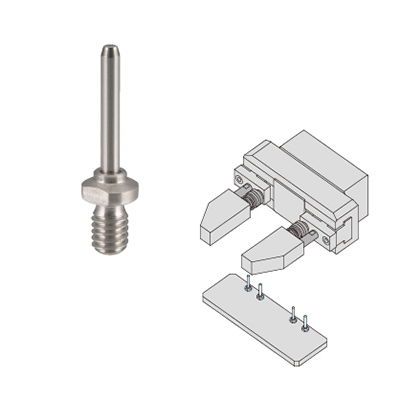
Die Haltebolzen QMCFE werden in die Ablageplatte geschraubt, auf der der Roboter die Finger ablegt. Sie greifen in die Ringnut am Körper des Greiferfinger-Wechselsystems QMCF und halten den Finger fest, während der Roboter den Spannzapfen herauszieht. Pro Finger werden zwei Bolzen montiert. Körper aus Edelstahl SUS303, Stift aus gehärtetem Edelstahl SUS440C.
Montageplatten für QMCF
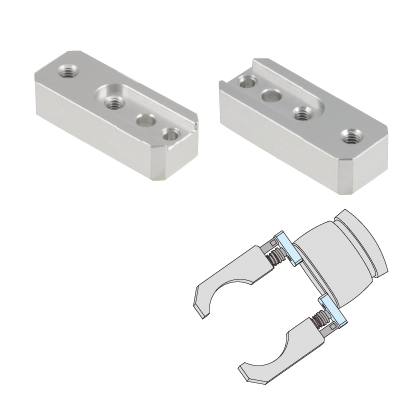
Die Montageplatten QMCFP0411-C1 für den optionalen elektrischen Greifer des Roboters COBOTTA werden als Satz aus zwei Stück geliefert, eine pro Greiferbacke. Sie nehmen den Spannzapfen QMCFC0411-M3-SUS und einen Stützbolzen QMCFS0411 auf (separat erhältlich) und sind nur für das Greiferfinger-Wechselsystem QMCF0411-15-SUS bestimmt. Eloxiertes Aluminium, mit zwei Innensechskantschrauben M2,5×0,45-8L.
IMAO-Schnellwechselsysteme für Roboter (One-Touch Tool Changers) bieten ein schnelles und zuverlässiges Spannen und Lösen von Robotergreifern, Endeffektoren (EOAT) und automatisierten Vorrichtungen. Drehen Sie einfach einen Hebel, und der Werkzeugwechsel ist abgeschlossen, ohne dass Schrauben angezogen werden müssen.
Diese manuellen, werkzeuglosen Schnellspanner reduzieren die Rüstzeit und erhöhen die Produktivität von Roboterarbeitsplätzen. Sie sind in mehreren kompakten Varianten für unterschiedliche Nutzlasten und Anwendungen erhältlich.
Hauptvorteile:
- Schneller und einfacher Greiferwechsel ohne Werkzeug, nur durch Drehen eines Hebels
- Zuverlässiges Spannen und hochpräzise Wiederholgenauigkeit der Position
- Kompakte und extrem leichte Bauweise ohne unnötige Belastung des Roboterarms
- Sicherheitsverriegelung gegen unbeabsichtigtes Lösen im Betrieb
- Breites Größensortiment zur optimalen Anpassung an die Traglast des Roboters
- Universeller Einsatz in der Automatisierung, bei kollaborativen Robotern (Cobots) und an Handhabungslinien
Die ideale Lösung für den schnellen manuellen Wechsel von Endwerkzeugen an modernen Roboter- und Automatisierungslinien.